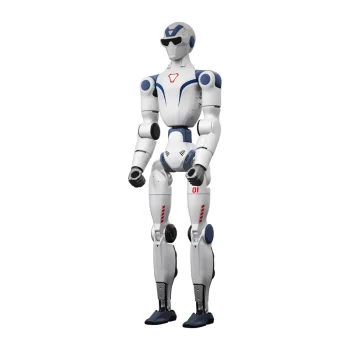
UNITREE G1 Dex3-1 robotizētās plaukstas (K+L) ar taustes sensoriem DEX3WT-214T
Unitree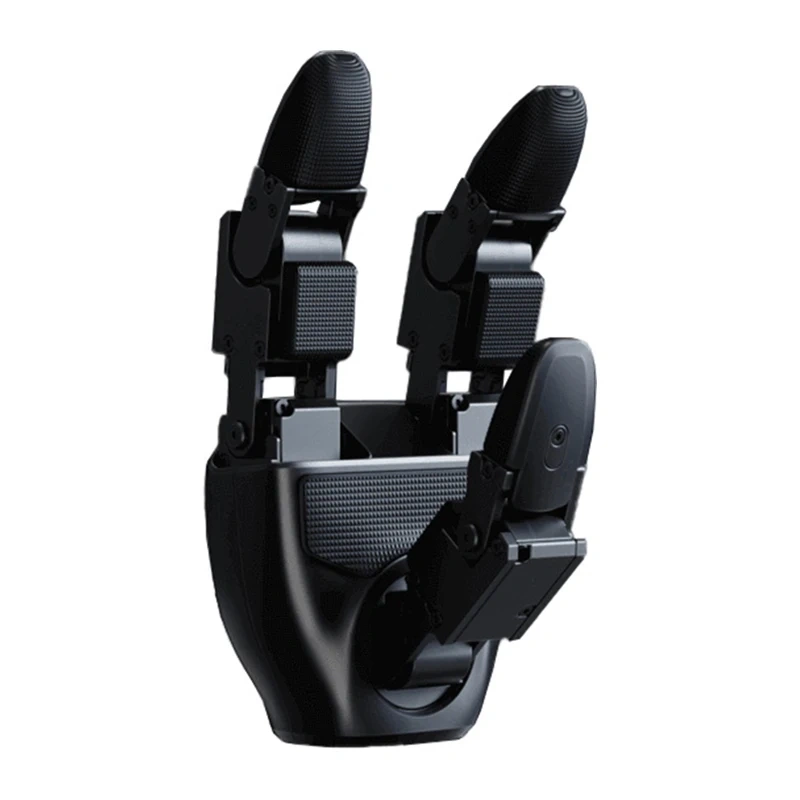
| Preces kods: | 195429 |
|---|---|
| Ražotājs: | Unitree |
| Pieejamība: | Ir piegādātāju noliktavā |
| Gaidīšanas laiks: | 5-12 darba dienas |
| EAN: | 5905156112063 |
Piegādes iespējas uz:
LatviaUNITREE G1 Dex3-1 komplektā ietilpst kreisā un labā trīspirkstu robotizētā plauksta, kas paredzēta darbam ar UNITREE G1 humanoīdo robotu. Katra plauksta piedāvā 7 brīvības pakāpes, izmanto 7 miniatūrus bezsuku savienojumus ar spēka kontroli un ir aprīkota ar 33 spiediena sensoriem, kas izvietoti plaukstā, pirkstos un pirkstu galos.
Precīza kustība un taustes uztvere
Hibrīdā spēka un pozīcijas vadība nodrošina precīzu kustību kontroli un mijiedarbību ar objektiem, sasniedzot pirkstu galu pozicionēšanas atkārtojamību ±2 mm robežās. 33 spiediena sensori katrā plaukstā nodrošina spiediena noteikšanu diapazonā no 10 g līdz 2 500 g ar maksimālo slodzi līdz 20 kg bez bojājumiem.
Vadība un datu pārraide
Plaukstas izmanto USB 2.0 saskarni ar 1000 Hz sakaru frekvenci un High Speed Unibus savienojumu vadībai. Sistēma reāllaikā nodrošina plašu atgriezenisko saiti, tostarp savienojumu stāvokli, pozīciju, ātrumu, griezes momentu, temperatūru, spriegumu, strāvu un IMU datus.
| Ražotājs | UNITREE |
|---|---|
| Modelis | DEX3WT-214T |
| Saderība | UNITREE G1 |
| Plaukstas svars | 710 g |
| Plaukstas izmēri (izvērstā veidā) | 175 × 88 × 77 mm |
| Brīvības pakāpes | Īkšķis ×3, rādītājpirksts ×2, vidējais pirksts ×2 |
| Piedziņas mehānisms | 6 tiešās piedziņas motori, 1 zobratu piedziņas motors |
| Savienojumu kustību diapazons | Īkšķa savienojums 0: -60° līdz 60°; īkšķa savienojums 1: -35° līdz 60°; īkšķa savienojums 2: 0° līdz 100°; rādītājpirksta savienojums 0: 0° līdz 90°; rādītājpirksta savienojums 1: 0° līdz 100°; vidējā pirksta savienojums 0: 0° līdz 90°; vidējā pirksta savienojums 1: 0° līdz 100° |
| Pirksta gala pozicionēšanas atkārtojamība | ±2 mm |
| Darba spriegums | 12–58 V |
| Gaidstāves strāva | 0.2 A pie 58 V |
| Maksimālā strāva | 10 A |
| Sakaru saskarne | USB 2.0 |
| Darba temperatūras diapazons | No -20°C līdz 60°C |
| Slodzes apstākļi (plauksta uz leju) | Maksimālais svars: 500 g; maksimālā jauda: 400 W uz 3 s |
| Slodzes apstākļi (plauksta pa kreisi) | Maksimālais svars: 500 g; maksimālā jauda: 400 W uz 3 s |
| Sensoru masīvu skaits | 9 (kopā 33 spiediena sensori) |
| Sensoru masīvu izšķirtspēja | 2 × 2 (plaukstas zona) ×3, 2 × 2 (pirkstu spilventiņi) × 3, 3 × 1 (pirkstu gali) × 3 |
| Noteikšanas diapazons | 10–2 500 g |
| Maksimālā slodze bez bojājumiem | 20 kg |
| Sakaru frekvence | 1000 Hz |
| Datu paketes izmērs | Raidītājs: 1234 baiti; uztvērējs: 1270 baiti |
| Mērījumu atgriezeniskā saite | Savienojuma režīms, pozīcija, ātrums, griezes moments, temperatūra, spriegums un strāva, sensora spiediena vērtība, sensora temperatūra, IMU dati |
| Vadības atgriezeniskā saite | Savienojuma režīms, pozīcija, ātrums, griezes moments, stingrības koeficients, slāpēšanas koeficients |
| Savienojuma moduļa modelis | F-1515-108 un F-1515-214 |
| Savienojuma moduļa svars | 45 g |
| Savienojuma moduļa izmēri | 34.8 × 23.1 × 23.3 mm |
| Savienojuma pārnesuma skaitlis | F-1515-108: 1:108; F-1515-214: 1:214 |
| Teorētiskais maksimālais griezes moments | F-1515-108: 0.76 Nm; F-1515-214: 1.498 Nm |
| Faktiskais griezes moments rotācijas virzienā | F-1515-108: 0.49 Nm; F-1515-214: 0.86 Nm |
| Faktiskais griezes moments pretēji rotācijas virzienam | F-1515-108: 1.37 Nm; F-1515-214: 3.1 Nm |
| Maksimālais griešanās ātrums | F-1515-108: 23 rad/s; F-1515-214: 11 rad/s |
| Savienojuma maksimālā strāva | 4.76 A |
| Savienojuma sakaru metode | High Speed Unibus |
| Enkoders | Absolūtais rotora pozīcijas enkoders |
| Savienojuma darba spriegums | 12–24 V |
Ar kādu robotu ir saderīgs šis plaukstu komplekts?
Šis komplekts ir oficiāli izstrādāts un saderīgs ar UNITREE G1 humanoīdo robotu.
Cik sensoru ir uzstādīts šajās robotizētajās plaukstās?
Katrai plaukstai ir 9 sensoru masīvi ar kopumā 33 spiediena sensoriem, kas abām plaukstām kopā veido 66 mērījumu elementus.